
传统的人工检测依赖于训练有素的质检员在特定光照条件下,通过目视或简单工具对产品进行筛查。这种方式存在固有的局限性:首先,人眼易受生理与心理因素影响,存在注意力周期性波动、视觉疲劳、标准主观性等问题,导致检测一致性与稳定性差,尤其在处理微小、高对比度差或高速移动的瑕疵时,漏检与误检率居高不下。其次,人工检测效率低下,难以匹配现代化高速生产线的节奏,成为产能提升的瓶颈。再者,其成本随着劳动力价格攀升而持续上涨,且难以形成结构化、可追溯的质量数据档案。自动化瑕疵检测系统的兴起,正是为了解决这些痛点。其发展历程伴随着传感技术(从CCD到CMOS,从可见光到多光谱)、计算能力(从集成电路到GPU并行计算)和算法理论(从传统图像处理到深度学习)的飞跃。系统通过模拟并远超人类视觉的感知能力,实现了7x24小时不间断工作,以恒定的标准执行检测任务,将人力从重复、枯燥且对眼力要求较高的劳动中解放出来,转而从事更具创造性的系统维护、数据分析与工艺优化工作。这种演进不是技术的进步,更是生产范式向数字化、智能化转型的必然要求。缺陷数据可追溯,便于质量复盘与责任界定。南京传送带跑偏瑕疵检测系统技术参数
瑕疵检测光源设计很关键,不同材质需匹配特定波长灯光凸显缺陷。光源是影响图像质量的因素,不同材质对光线的反射、吸收特性不同,需匹配特定波长灯光才能凸显缺陷:检测金属等高反光材质,采用偏振光(波长550nm左右),消除反光干扰,让划痕、凹陷形成明显阴影;检测透明玻璃材质,采用紫外光(波长365nm),使内部气泡、杂质产生荧光反应,便于识别;检测纺织面料,采用白光(全波长),真实还原面料颜色,判断色差。例如检测不锈钢板材时,普通白光会导致表面反光过强,掩盖细微划痕,而550nm偏振光可削弱反光,让0.05mm的划痕清晰显现;检测药用玻璃管时,365nm紫外光照射下,内部杂质会发出荧光,轻松识别直径≤0.1mm的杂质,确保光源设计与材质特性匹配,为缺陷识别提供图像条件。南京传送带跑偏瑕疵检测系统技术参数搭载 AI 算法的瑕疵检测系统,能持续优化识别模型,越用越准。
成功部署一套瑕疵检测系统是一个系统工程,而非简单的设备采购。典型的实施流程包括:需求分析(明确检测对象、缺陷类型、速度、精度、环境等关键指标);方案设计与可行性验证(通过实验室打样,确定硬件选型和算法路径);现场集成与调试(机械安装、电气连接、软硬件联调,并针对实际产线环境优化);试运行与验收(在真实生产条件下长期运行,评估稳定性与误报率);培训与交付。其中,成功的关键因素在于:前期清晰、量化的需求定义;第二,跨学科团队的紧密合作(涵盖工艺工程师、光学工程师、软件算法工程师和自动化工程师);第三,高质量、有代表性的图像数据积累;第四,用户方的深度参与和流程适配;第五,供应商强大的技术支持与持续服务能力。任何环节的疏漏都可能导致项目效果大打折扣。
瑕疵检测算法抗干扰能力关键,需过滤背景噪声,聚焦真实缺陷。检测环境中的背景噪声(如车间灯光变化、产品表面纹理、灰尘干扰)会导致检测图像出现“伪缺陷”,若算法抗干扰能力不足,易将噪声误判为真实缺陷,增加不必要的返工成本。因此,算法需具备强大的噪声过滤能力:首先通过图像预处理算法(如高斯滤波、中值滤波)消除随机噪声,平滑图像;再采用背景建模技术,建立产品表面的正常纹理模型,将偏离模型的异常区域初步判定为“疑似缺陷”;通过特征匹配算法,对比疑似区域与真实缺陷的特征(如形状、灰度分布),排除纹理、灰尘等干扰因素。例如在布料瑕疵检测中,算法可有效过滤布料本身的纹理噪声,识别真实的断纱、破洞缺陷,噪声误判率控制在1%以下。部署便捷,可快速接入现有产线,无需大幅改造。
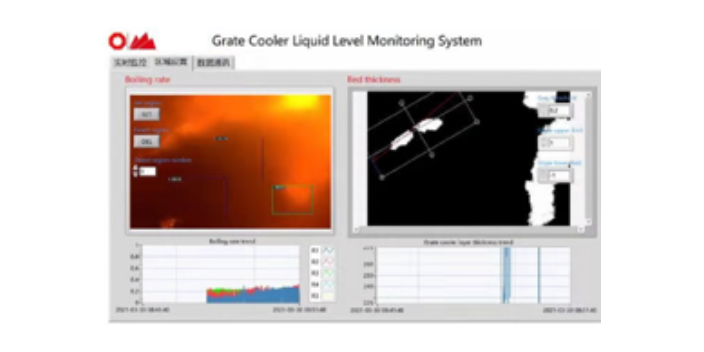
对于在线检测系统而言,“实时性”是关键生命线。它意味着从图像采集到输出控制信号之间的延迟必须严格小于产品在两个工位间移动的时间窗口,否则检测将失去意义。提升处理速度是一项技术挑战。硬件上,采用高性能工业相机(提高帧率、降低曝光时间)、图像采集卡(减少数据传输延迟)和多核GPU(加速并行计算)是基础。算法上,需进行大量优化:在保证精度的前提下,简化图像预处理步骤;优先采用计算效率高的特征提取方法;将检测区域限定在感兴趣区域(ROI),减少不必要的全图分析。近年来,基于FPGA(现场可编程门阵列)的嵌入式视觉方案兴起,因其能够将图像处理算法硬件化,实现极低的、确定性的处理延迟,特别适用于高速、规则瑕疵的检测。软件架构也至关重要,采用多线程管道处理,使采集、处理、通信等任务重叠进行,可以比较大化利用系统资源。**终,系统的实时性能必须在实际生产速度的120%以上进行测试验证,以留出安全余量,应对可能的波动。实时标记缺陷位置并报警,助力产线快速拦截不良品。南京传送带跑偏瑕疵检测系统技术参数
高检出率保障产品品质,提升品牌市场竞争力。南京传送带跑偏瑕疵检测系统技术参数
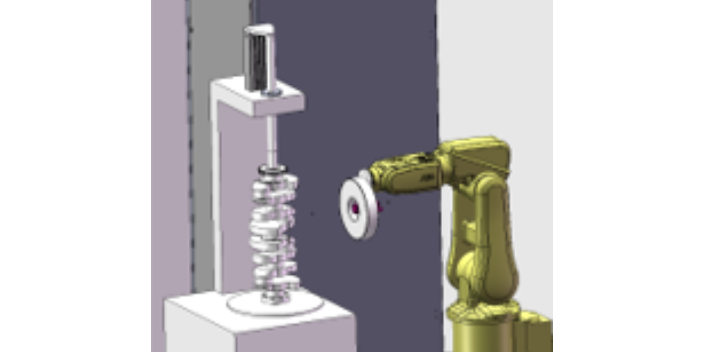
瑕疵检测技术的未来发展将呈现几个鲜明趋势:1)自适应与自学习系统:系统将不再是执行预设规则的静态工具,而是能够根据产品型号自动切换参数、根据环境变化(如光照衰减)自我校准、并能从少量新样本中快速学习新缺陷特征的“柔性”系统。小样本学习、在线学习、元学习等AI前沿技术将在此发挥作用。2)多模态感知融合的深化:结合视觉、触觉(如力传感器)、听觉(如通过声音识别加工异常)甚至嗅觉(气体传感)的多模态系统,将从更多维度理解生产状态,实现更优的质量评估。3)边缘智能与云边协同:推理过程将进一步下沉到靠近相机的边缘设备(如智能相机、边缘计算盒子),以实现比较低延迟;而模型训练和复杂分析则放在云端,形成高效协同。4)与机器人技术的深度融合:视觉引导的机器人不能检测瑕疵,还能执行复杂的修复操作(如打磨、补漆),或进行柔性抓取和分拣,实现“检测-处置”一体化。5)数字孪生与虚拟调试:在虚拟环境中构建生产线的数字孪生模型,可以在系统实际部署前进行仿真、调试和优化,大幅缩短工程周期和降低风险。瑕疵检测系统正朝着更智能、更灵活、更集成、更自主的方向不断演进。南京传送带跑偏瑕疵检测系统技术参数
扬州熙岳智能科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。